Sexaxlig kartongpackning och palletering, byggd för linjeintegrering
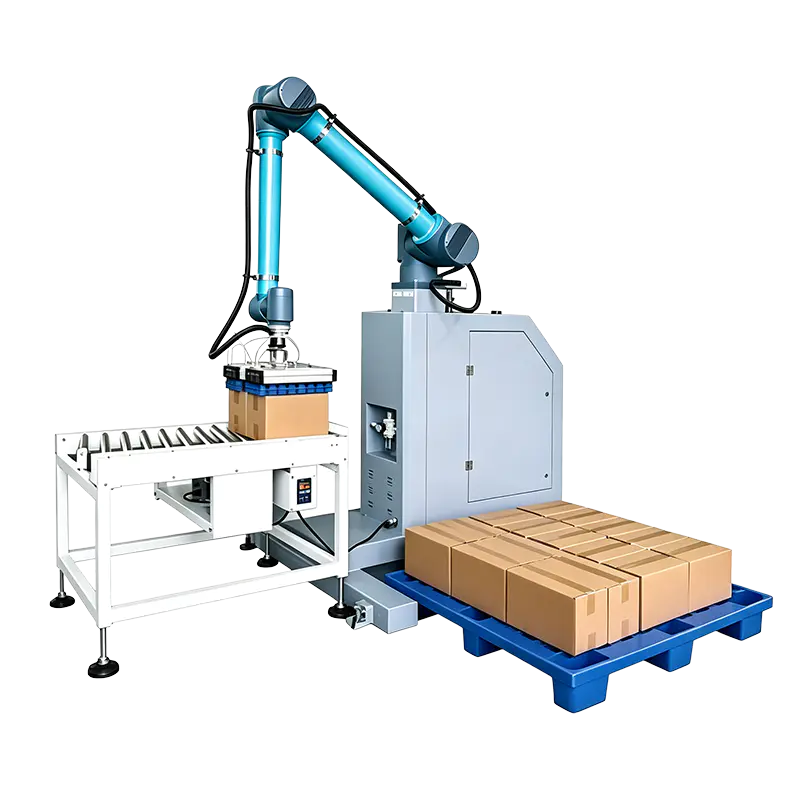
Jiaxing K-Line Machinery Co., Ltd. bygger Case Packing Robottillverkare serie som en del av vårt sortiment av systemutrustning. Vi är en Kina OEM Case Packing Robot tillverkare och anpassad Case Packing Robot leverantör, och vi konfigurerar varje cell runt produktformat, linjehastighet och anläggningslayout. Serien inkluderar kollaborativa palleteringsarbetsstationer och intelligenta kartongförpackningssystem som använder sexaxliga robotarmar med intelligenta sluteffektorer.
Lastkapacitet är 30–60 kg; maximal räckvidd är 1700–1900 mm; maximal palleteringshöjd är 2100–2600 mm. Dessa siffror gör sortimentet praktiskt för kartonger och påsar i livsmedels-, läkemedels- och dagliga kemiska fabriker. Eftersom roboten är en del av en komplett linje, integrerar vi den med uppströmsförpackningsmaskiner, höljeförslutare och transportörer för att bilda helautomatiska produktionslinjer för packning och palletering.
Där boxpackningsroboten passar
Kategorin Case Packing Robot omfattar två plattformskonfigurationer. Vi väljer plattformen utifrån mängden uppströmsautomatisering och nivån på operatörens deltagande som förväntas i slutet av linjen.
Collaborative palleteringsarbetsstation
För linjer där operatörer hanterar inmatning, pallbyte och enstaka ingrepp. Roboten plockar påsar eller kartonger från inmatningstransportören och placerar dem i det definierade lagermönstret.
Bästa passform: linjer med mindre volym, flera förpackningsstorlekar och webbplatser som lägger till automatisering utan att ersätta hela linjen.
Intelligent förpackningssystem
För automatisk end-of-line-drift. Roboten arbetar med låduppställare, transportörer, lådförslutare och inspektionsutrustning, tar emot produkter från uppströms och hanterar låd- eller pallmönster centralt.
Bästa passform: mat och dagliga kemikalielinjer med stora volymer med kontinuerliga skift och minskad manuell hantering.
Gemensamma linjeståndpunkter:
- Produkt från en Vertikal förpackningsmaskin eller automatisk premade påsförpackningsmaskin transporteras direkt till roboten.
- Kartonger från en Kartongförseglingsmaskin kan pallas i samma cell.
- Roboten kan placeras före eller efter lådans försegling beroende på om väskorna packas i lådor först eller pallas direkt.
- Transportörplattformar och utmatningstransportörer är anpassade till robotens arbetshölje.
Standardsystemspecifikationer
| Parameter | Case Packing Robot-serien |
| Robot arkitektur | Sexaxlig kollaborativ robotarm med intelligent sluteffektor |
| Lastkapacitet | 30–60 kg |
| Maximal räckvidd | 1700–1900 mm |
| Maximal palleteringshöjd | 2100–2600 mm |
| Kapslingsskydd | IP54 |
| Installerad ström | 3,5–5 kW |
| Strömförsörjning | Enfas 220 V / 50 Hz |
| Kommunikation | TCP/IP-protokoll |
| Receptförvaring | Mer än 1000 recept med kinesiska/engelska namn och receptsökning |
| Programmeringsfunktioner | Intelligent automatisk samplingsparameterinställning, hastighetsjustering i realtid, virtuell AR-programmering |
| Kammekanism | Spårkamstruktur i 20CrMnTi, hårdhet HRC55-60 |
| Smörjning | Integrerat smörjsystem |
Repeterbarhet är inte en enda siffra för varje konfiguration. Det slutliga värdet beror på robotmodellen, nyttolasten vid arbetspunkten och sluteffektorns massa. Vi bekräftar cykeltid och repeterbarhet för det faktiska stackmönstret i förslaget.
Konfigurationsalternativ och val av sluteffektor
Vi konfigurerar roboten kring vad som faktiskt når sluteffektorn. Flexibla påsar behöver ett grip- eller sugarrangemang som är anpassat till filmtypen och ytstrukturen. Styva kartonger behöver en annan kontaktyta, speciellt när locket inte är helt stängt.
- Påsade produkter: sluteffektor vald av påsens material, vikt, dimensioner och ytfinish.
- Kartonger: ändeffektor vald av fodralstorlek, locktillstånd och lagerorientering.
- Pallmönster: receptbaserade lagermönster definierar upptagning, placering och hantering av mellanlager.
- Räckvidd och montering: baspositionen ställs in av transportörens höjd, pallposition och tillgänglig golvyta.
Genomströmningen bestäms av uppströms linjehastighet, nyttolast, räckvidd och sluteffektorcykel. Vi dimensionerar roboten mot målpåsar per minut eller kartonger per timme istället för ett teoretiskt maximum. Hastighetsjustering i realtid låter systemet följa uppströmsflödesvariationer utan att stoppa linjen.
Kontroller, recept och automationsintegration
- TCP/IP-kommunikationsprotokoll för PLC/HMI-integration och linjekoordination.
- Mer än 1000 recept med kinesiska/engelska namn och receptsökning för snabb produktbyte.
- Intelligent automatisk samplingsparameterinställning och hastighetsjustering i realtid för att minska idrifttagningstiden.
- AR virtuell programmering för planerade robotvägar och layoutvalidering.
Denna styrarkitektur gör roboten lättare att integrera med befintliga förpackningslinjer. Vi kartlägger signalhandslaget med uppströmsutrustning så att roboten får ett konsekvent produktflöde och linjen inte stannar för mönsterförändringar.
Mekanisk design och underhållsbarhet
Palletering pågår i många timmar, så slitstyrka är ett centralt designkrav. Utrustningen använder spårkamstrukturer i 20CrMnTi med hårdhet HRC55-60 och integrerade smörjsystem. Denna kombination ger hög hårdhet, hög precision och hög stabilitet för kontinuerlig drift.
Integrerad smörjning minskar rutinunderhållspunkter. Vårt eftermarknadsservicesystem inkluderar fjärrfelsökning och reservdelssupport för utländska installationer. Överlämningsfilen definierar inspektionsintervaller för robotcellen och sluteffektorn.
Kvalitetstänkande och projektstöd
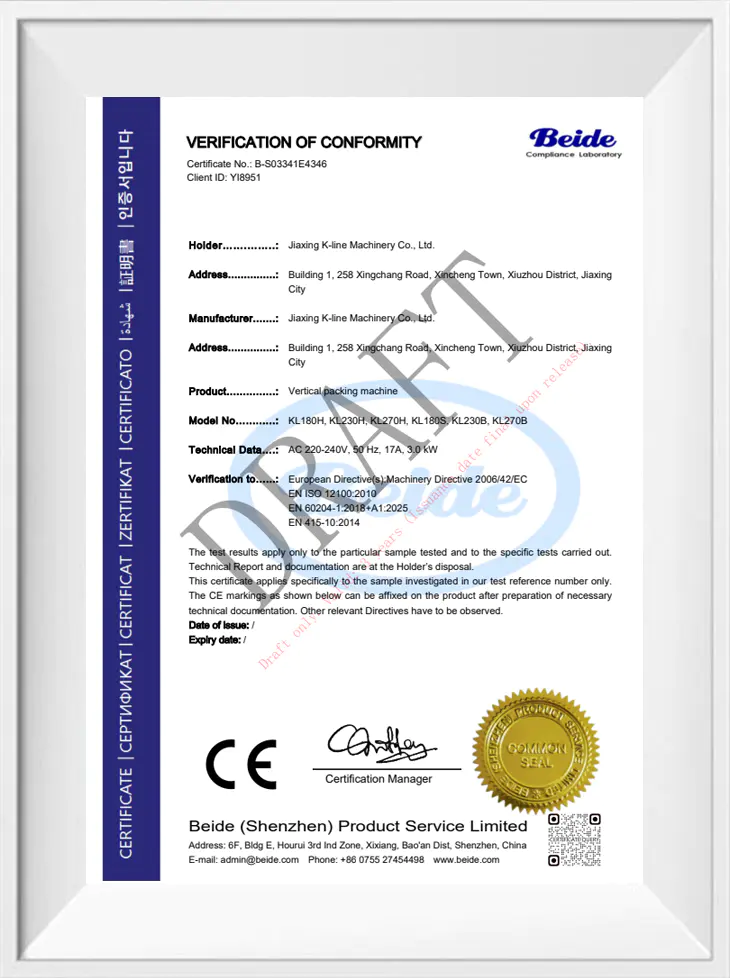
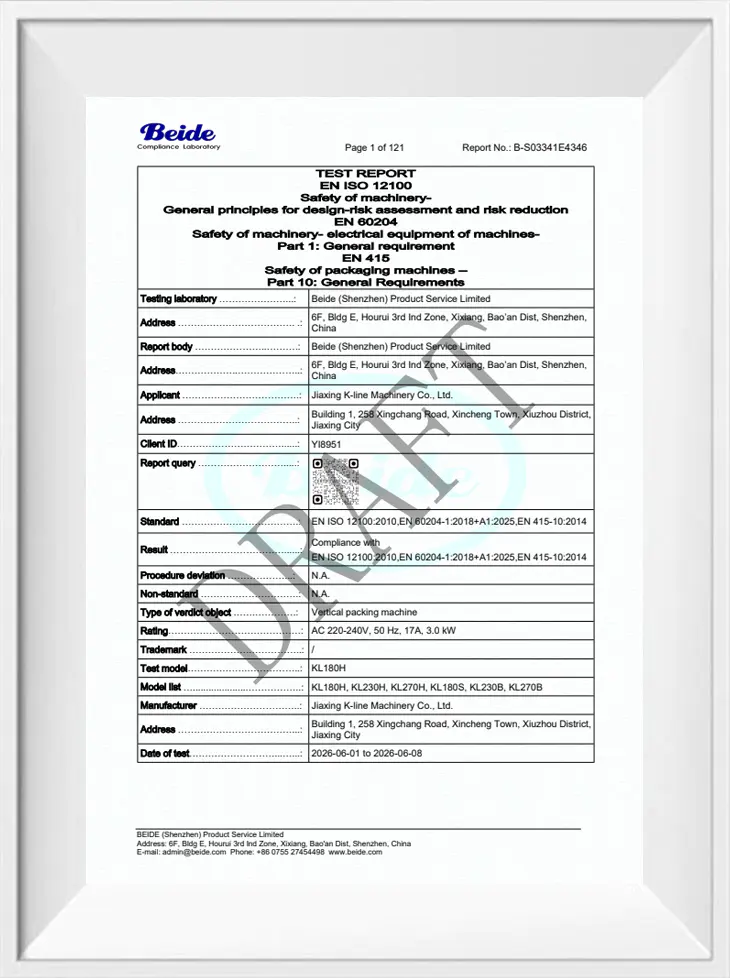
Senior teknisk personal övervakar hela processen från produktutveckling och design till tillverkning. Vi är en direkt tillverkare och kan åta oss integrerad design och nyckelfärdig implementering av kompletta automatiserade förpackningssystem. Certifieringsuppgifterna för maskinsortimentet inkluderar CE-testrapporter och patent på uppfinningar/bruksmodeller.
För varje robotcell innehåller projektfilen layoutritning, linjegränssnittsbeskrivning, receptlista och överensstämmelsedokumentation som gäller för konfigurationen. Detta ger installationsteamet en enda referens för montering, kabeldragning och driftsättning.
Information vi använder för att konfigurera din lösning
För att förbereda ett lämpligt förslag behöver vi parametrarna som definierar robotens arbetspunkt och sluteffektor.
- Produkt och förpackning: pås- eller kartongmått, vikt, påsfilmstyp eller kartongstil.
- Radhastighet: påsar per minut eller kartonger per timme, skiftmönster och förväntade toppar.
- Uppströmsutrustning: vertikal förpackningsmaskin, premade påsmaskin, kontrollvåg, metalldetektor och transportörhöjder.
- Väska och pall: kartongstorlek, lager per pall, mönster per lager, pallmått och maximal lasthöjd.
- Webbplats: golvyta, takfrigång, in-/utmatningstransportörhöjd, strömförsörjning och HMI-språk.
- Linjegränssnitt: befintligt PLC/PAC-märke, TCP/IP-tillgänglighet och krav på signalhandskakning.
Förslagsgrund: vi använder dessa data för att definiera räckvidd, nyttolast, sluteffektor, receptuppsättning och linjeintegreringsomfång. Offerten och det tekniska schemat baseras på arbetspunkten, inte ett generiskt robotpaket.
Vanliga frågor
Vad är skillnaden mellan den kollaborativa palleteringsarbetsstationen och det intelligenta kartongförpackningssystemet?
Båda använder sexaxliga samarbetsrobotarmar. Palleteringsarbetsstationen är det enklare arrangemanget för plockning och stapling; det intelligenta kartongförpackningssystemet lägger till den kartonghantering och transportörskoordinering som behövs för automatisk end-of-line-drift. Vi väljer plattform baserat på linjehastighet och integrationsomfång.
Kan roboten integreras med våra befintliga vertikala förpackningsmaskiner och kartongförseglingslinje?
Ja. Systemet använder TCP/IP-kommunikation och hastighetsjustering i realtid för att arbeta med uppströmsförpackningsmaskiner, transportörer och höljeförslutare. I förslaget identifierar vi inmatningshöjd, signalhandslag och låda eller pallmönster.
Vilka produkttyper kan boxpackningsroboten hantera?
Serien är designad för kartong- och påsprodukter inom livsmedels-, läkemedels- och daglig kemisk industri. Val av sluteffektor beror på påsens material, produktyta, vikt och dimensioner; kartonghanteringen beror på väskans storlek och lockets skick.
Hur många produktrecept kan lagras?
Mer än 1000 recept med kinesiska/engelska namn och receptsökning. Intelligent automatisk samplingsparameterinställning och hastighetsjustering i realtid minskar växlingstiden och upprepad manuell programmering.
Vilken sajtinformation behöver du för en offert?
Vi behöver produktdimensioner och vikt, linjehastighet, pallstorlek och stapelmönster, transportörhöjder, tillgängligt utrymme, takfrigång, elförsörjning och de uppströmsmaskiner som matar roboten. Med dessa data konfigurerar vi arbetspunkten och sluteffektorn.
Vilket löpande underhåll kräver roboten?
Spårkammekanismer är gjorda av 20CrMnTi med hårdhet HRC55-60 och integrerad smörjning, vilket minskar rutinmässiga smörjpunkter. Vår eftermarknadssupport täcker fjärrfelsökning och reservdelar; underhållsplanen i överlämningsfilen definierar inspektionsintervaller för robotcellen och sluteffektorn.